高阶智驾强标来了:用户最该看清的安全底牌
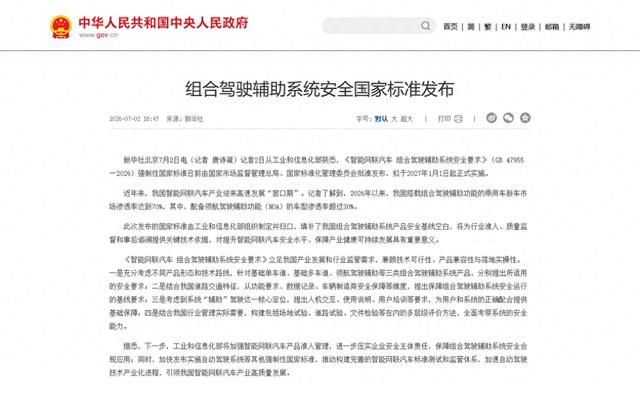
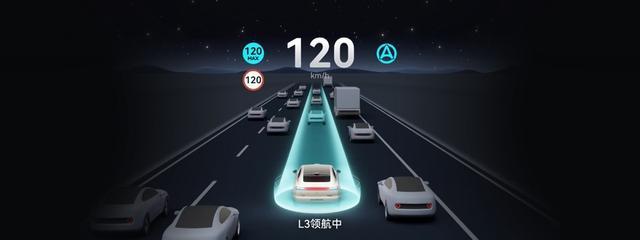
导语:过去几年,行业宣传智驾时,总爱比谁的功能多、谁的城市开得快。但从2026年7月30日工业和信息化部正式发布GB 44721—2026《智能网联汽车 自动驾驶系统安全要求》的那一刻起,游戏规则变了。这部将于2027年7月1日实施的强制性国家标准,是我国首部针对L3和L4自动驾驶的安全基线。它意味着,公众买到的智驾汽车,不再只是“体验好不好”,而是“真正出事了,系统能不能兜得住”。对于普通用户而言,最关心的不是技术名词,而是——当车辆在黑夜、暴雨或传感器失灵时,智驾还敢不敢继续工作?
智驾的“裸考”时代结束了
过去,高阶智驾的比拼更像一场没有标准答案的表演赛。车企可以挑晴天、挑标线清晰的城市道路来展示能力,用户在实际使用中却常常遇到系统突然退出、提示接管的情况。而强标推行后,所有L3、L4车辆必须根据申报的最高车速和设计运行条件,在规定的高速、快速路及城区风险场景中完成测试,这些场景不仅包括常见的车辆和行人,对小目标和动物等也会有更严格的要求。换句话说,智驾系统不能再挑环境“考试”了,它必须面对黑夜、眩光、雨雾、镜头污染等复杂局面,而这些正是纯视觉方案长期以来容易被诟病的短板。
纯视觉的短板:物理成像的边界问题
纯视觉方案主要依靠摄像头获取道路信息,在光线充足、标线清晰的白天场景中表现可以很出色。但摄像头本身有物理成像的天然局限——黑夜光线不足、强光直射导致眩光、雨滴遮挡镜头、长期使用后镜头老化,都会让图像质量打折扣。为了弥补这种“先天不足”,纯视觉方案需要大量依赖端到端算法和海量极端场景数据训练,相关数据投入甚至可能达到数十亿量级。但算法可以优化识别,却无法改变摄像头本身的感光与成像边界。一旦关键摄像头因污染或故障失效,系统在紧急避险时会面临极大的不确定性。而L3、L4的一个核心要求就是:驾驶员未及时接管时,系统必须执行最小风险策略,完成减速、变道、靠边和安全停车。这对于纯视觉方案来说,是一个不容忽视的挑战。
融合感知:多一重传感器,多一层安全冗余
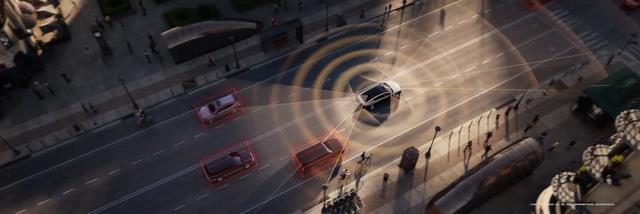
相比纯视觉,融合感知方案将摄像头、毫米波雷达和激光雷达组合使用。摄像头负责识别车道线、交通标志、行人等语义信息;毫米波雷达负责测速、测距,即使在雨雾中也能工作;激光雷达则补充空间轮廓和距离数据。三类传感器相互验证、相互补位,当其中某一种传感器性能下降或被遮挡时,其他传感器仍能提供关键信息。这种多重信息源带来的容错能力,对L3、L4的安全落地意义尤为突出。例如,当摄像头被泥水遮挡无法看清前方障碍物时,毫米波雷达和激光雷达仍然可以探测到障碍物的位置和距离,让系统继续执行制动或变道动作。简单说,融合感知不是“多装几个摄像头”,而是给安全叠了一层“物理冗余”。
强标时代,用户的安全体验才是核心
从目前市面上已发布的车型来看,包括启境GT7、问界M9(2025款、2026款)、尊界S800、尊界V800、尊界V680、享界G9、岚图泰山、智界V9、岚图梦想家9等,都是基于L3级自动驾驶架构打造的。随着强标实施和准入机制逐步完善,未来还会有更多车型陆续上市。对于普通消费者而言,选择智驾汽车时,不能只看宣传中的“城区领航”或“无图智驾”,更要关注系统在极端天气、传感器性能下降等场景下的持续感知能力。强标划出的安全底线,其实是在倒逼行业从“功能竞赛”转向“安全竞赛”。融合感知方案之所以在当下被更多讨论,并非因为它更新潮,而是因为它能提供更稳健的感知冗余,帮助用户在日常和极端情况下都能更安心地使用智驾功能。真正的安全,不在于功能列表有多长,而在于当系统遇到黑暗、风雨和故障时,它依然能稳住局面。
大家都在看
-
问界儿童车开启预售 8月30日首批交付 15800元起 【CNMO科技消息】8月21日,据相关信息显示,问界儿童车目前已开启预售,新品已在问界车生活微信小程序上架,预售价为15800元起,并预计将于2026年8月30日正式上市并开启首批交付。问界儿童车据CNMO科技了解,问界儿 ... 汽车用品10-19
-
3D打印机成为中国最成功的消费电子产品之一 近几年,消费级3D打印设备全球销售量快速增长。2025年,全球消费级3D打印机市场规模达到60亿美元,复合年均增长率超过34%。中国企业贡献了其中约九成的出货量,且出货量超九成销往海外市场。这一现象也引起了外媒的 ... 汽车用品10-19
-
赓续古都文脉互鉴城市文明 嘉宾在洛阳轴承集团参观,了解轴承产品。嘉宾在中国一拖集团试乘新式“东方红”拖拉机。嘉宾在龙门石窟“世界遗产”标识前留影。嘉宾在洛阳博物馆参观。 本文图片均为本报记者张文豪摄在洛阳轴承、中国一拖智能工厂 ... 汽车用品10-19
-
2026年优选:极星车舍贴膜洗护中心行业口碑排名如何、值得托 从2002年到2026年,二十余年时光流转,杭州机动车保有量从不足12万辆增长到数百万辆,汽车后市场也从萌芽状态的蛮荒生长,逐步走向品质化、规范化的成熟阶段。在这场跨越二十余年的行业变迁中,有这样一家本土汽车服 ... 汽车用品10-19
-
2026年齐齐哈尔汽车贴膜品牌推荐:口碑高的汽车贴膜排名店服 很多齐齐哈尔车主提新车之后,纠结的一件事就是选汽车贴膜——市面上门店鱼龙混杂,有的报价差好几倍,有的拿贴牌膜冒充正品,有的让学徒练手贴坏车漆,折腾半天钱花了还闹心。今天就结合齐齐哈尔本地的市场情况,给 ... 汽车用品10-19
-
车上这 4 类网红用品,看着好用,实则危险又费钱,千万别再买 刷短视频,很多车载好物吹上天,不少车主跟风买回来。东西不贵,但不仅没啥用,部分产品还会影响安全,纯属花钱买隐患。下面这 4 样,建议大家别再入手。全包方向盘套 很多方向盘套容易打滑,紧急刹车、打方向的时候 ... 汽车用品10-19
-
家用与越野兼顾,2.3T+10AT,美系硬派SUV福特烈马适合多场景使用 2026款福特烈马在今年年初正式进入国内市场,作为一款定位家用与户外探索兼顾的汽油中型SUV,它凭借偏向硬派的产品设定,为有多重用车需求的用户提供了新的选择。这款车型的官方定价区间明确,入门版本售价为29.98万 ... 汽车用品10-18
-
汽车脚垫服务哪家好?全包围汽车脚垫推荐 在汽车用品领域,汽车脚垫是提升车内环境的重要一环。对于车主们来说,选择一款好的汽车脚垫服务以及优质的全包围汽车脚垫至关重要。首先,我们来谈谈汽车脚垫服务的行业优势。专业的汽车脚垫服务能够为车主提供的解 ... 汽车用品10-18
-
10家深耕飞行汽车的企业!路线分化明显,谁能笑到最后? 飞行汽车赛道10家核心玩家!技术路线大不同,谁才是真正龙头? 大家好,我是雪糕说股,扎根大湾区,专讲散户听得懂的产业真话。 不知道大家有没有幻想过这样一个画面:早上不用堵在城市高架路上,不用在长长的红绿灯 ... 汽车用品10-18
-
整理可靠的汽车脚垫推荐,汽车脚垫防污、美观、防水效果推荐 对于不少哈尔滨车主来说,选到合适的汽车脚垫,既能守护车内整洁,也能保障行车安全。但市面上脚垫品类繁杂,不少车主都遇到过通用脚垫移位翘边、防污能力差、异味刺鼻的问题,尤其是大家关心的防污、美观、防水三大 ... 汽车用品10-18
相关文章
- 整理可靠的汽车脚垫推荐,汽车脚垫防污、美观、防水效果推荐
- 两款燃油车杀回销量前十,全都来自一个品牌,也是燃油车最后的
- 汽车音响品牌档次排名 别只数喇叭 先看品牌出身和系统层级
- 车载音响十大品牌排行榜 四个品牌的车型覆盖和看家本事
- 各国“王牌特产”清单火了!德国车、瑞士表、中国瓷,真第一吗?
- 开放底色鲜明 创新动能强劲——第九届中国国际进口博览会亮点前瞻
- 产品屋是什么?从战略、心智、利益到支撑的四层结构完整拆解
- L3国标2027年7月实施,按价格带盘点5款世界模型车型
- 欧洲人买车,为什么开始绕不开中国车了?
- 不少人意料之外:国内纳税533亿,比亚迪已经超过华为
- 9点1氪丨特斯拉发布“会飞”的跑车,预订金33.2万元;中国限制或禁止出口AI等领域40项技术;长鑫科技预计前三季度净利超1300亿
- 14家主流车企:7800亿应付账款,平均账期187天
- 别再无脑填SWOT矩阵了:交叉分析、战略推导与比亚迪、问界、特斯拉案例拆解
- 量质齐升 动能积聚——透视前三季度我国外贸成绩单
- 2026甄选石家庄洗车五指手套采购指南:从选型到定制的实战参
- 燃油车杀回销量前十!全都来自一个品牌,也是燃油车最后独苗
- 汽车脚垫全包如何清洗,十大汽车脚垫品牌排行榜有妙招
- 英国机构发布汽车品牌可靠性排名:路虎倒数 Jeep垫底
- 汽车品牌梯队划分一览:看懂不同层级品牌定位,买车不踩坑
- 英飞凌为何要出售NOR Flash?
热门阅读
-
 1
充气泵十大品牌排行榜,充气泵哪个牌子好 07-13
-
 2
车衣十大品牌排行榜,车衣哪个牌子好? 07-13
-
 3
房车十大品牌排行榜,房车哪个牌子好? 07-13
-
 4
汽车音响十大品牌排行榜,汽车音响哪个牌子好? 07-13
-
 5
-
 6
Mpv销量排行榜前十名 中国汽车销量排行榜 05-06
-
 7
-
 8