我在 4 个月里,把过去 13 年的机械方法论推翻了哪几条
一、开篇:三件套为什么不灵了
传统机械设计有两条隐含前提:第一,机械系统的边界相对清晰。底座不动、工装不动、地面不动,末端就是末端;第二,误差链可被压窄。手术机器人靠运动学校准和精密减速器把从电机到末端的误差压到 0.5 mm 以内,工业手臂靠重复定位精度补偿把单点刚度做足,闭环一次就够。
人形机器人两条前提都不成立。基座随行走摆动,地面摩擦系数每步都在变,关节发热让谐波减速器润滑脂黏度漂移,线缆走内部则在内摆臂反复弯折,IMU 在关节冲击下被拉离"物理惯性中心"。误差不是被一条链压窄了,而是被 6 条以上相互干扰的扰动源持续放大。
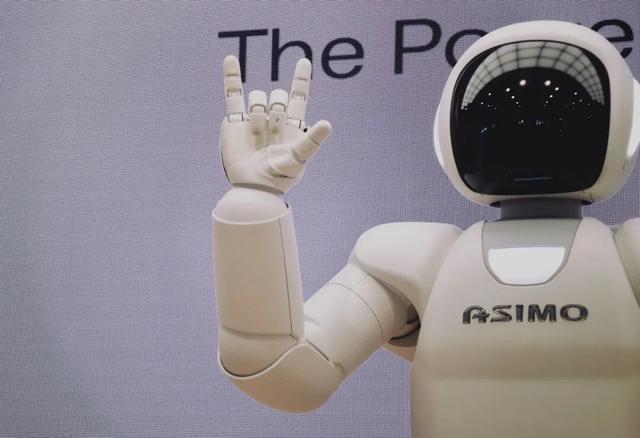
画图把精度画够、刚度算足、装配做顺——这三件套没变,问题在于评价坐标变了。机器评审的目光从"末端精度多少"挪到了"扰动下任务成功率多少",从前者向后者的切换,是这份反思的起点。
二、被推翻的条目一:精度不再是第一指标,"精度在扰动中的存活能力"才是
手术机器人时代怎么压误差
手术机器人时代,机械工程师评价一条臂是按"末端绝对定位精度"来衡量。腹腔镜机器人在运动学标定后,末端 RMS(Root Mean Square,均方根)精度可压到 2.54 mm、最大误差 3.78 mm,达芬奇 Xi 在标定后能给到亚毫米级平均误差。这条链路里,每一节减速器、每一道谐波柔轮、每一颗轴承都有明确的设计目标:让误差沿着链路衰减。
人形机器人时代,误差链路被外扰打断
切入人形机器人之后,三件事同时发生:
基座扰动 :行走、转身、蹲起时躯干的角速度峰值在 2-3 rad/s 量级,基座到末端的杠杆放大让末端误差被乘以一个系数;
热漂移 :连续运动 30 分钟,谐波减速器柔性轴承的润滑脂在 60-80°C 区间内的黏度漂移可达数十个百分点,等同于回差(backlash)这一节被重新打开;
线缆拖拽 :内走线在反复摆动后累积的弯曲应变,会把"末端输出"和"电机指令"之间的相位差逐步拉开。
评审判据的重写
由此带来的判据切换是:
人形机器人评审不再问"末端精度多少 mm",
而问"在以上扰动叠加 30 分钟后,
目标任务的连续成功率是多少"。
文献给出的对比是结构化的:仿真 RLBench 操作成功率 89.4%,但同一个策略放到真实家庭场景(折衣、洗碗、捡物)跌到 12%,失败率 88%。这是"任务失败速率"对"末端精度"的合订本评价。
稳健性研究更明确地把这件事写进了定义——
Robustness = 一段给定行为即便处于外部逆境之中,仍然完成任务的程度。机器人稳健性的一手指标是任务执行成功率。
也就是说,图纸上的精度数字大也好、小也好,离开"在扰动下还能撑住几次?"这个追问,数字本身不再成立。
三、被推翻的条目二:强度、刚度、寿命的优先级被"任务可用性、调试效率、维护可达性、装配节拍"挤到后排
强度、刚度、寿命是过去 13 年的"原坐标"
机械工程师最熟悉的三件套,按照教科书顺序是:强度(外载荷下不失效)→ 刚度(变位控制在许用范围)→ 寿命(疲劳寿命或磨损寿命)。这一坐标系的隐含前提是——只要这三件合格,整机就合格。
OEE 把"合格的零件"和"合格的产线"切开
人形机器人项目是一台"设备 + 产线 + 维护"三件事同时摆上桌的机器。这种场合用的是 OEE(Overall Equipment Effectiveness,综合设备效率)
OEE = 可用率 (A) × 表现率 (P) × 良率 (Q)
三个分项各自挑了一类损失:
可用率损失 ── 设备故障(计划外宕机) + 设置与调整(计划内停机)
表现率损失 ── 空闲与小停顿 + 速度降低
良率损失 ── 过程缺陷 + 启动良率下降
这就是 OEE 经典的"六项大损失"。业内常引用的"世界级"基准是 85%,剩下的 15% 大致由那六项吃干。
强度算足 ≠ OEE 合格
把单关节强度算足、刚度算足、寿命算足,只压住了"设备故障"那一格;对 OEE 拉低的边际贡献远低于"装配节拍"和"调试效率"。一些让人"原型完美、量产受阻"的关节就蹲在"设置与调整"和"空闲与小停顿"这两格里。
典型反例:某关节强度裕量 3 倍 FOS,但因为拆不下来、线束走不通,调试时一台机器可以卡位一整天,线速被压到名义值的 1/3。同一条产线,把这个关节换成"能拆、线束顺、夹具快换"的结构,表现率从 60% 抬到 90%,OEE 翻一番。
谐波减速器效率 80-90%、TBM2G 类无框电机绕组温度上限 85°C——这些都是机械裕量;制造端把它拉满,但产后 OEE 极低时,算账的对象反而要回到"这套设计语言能否让产线不堵、让维修不停"。
把"任务可用性、调试效率、维护可达性、装配节拍"四项与强度、刚度、寿命放在同一张表上比较,原坐标就重排了。
四、被推翻的条目三:装配公差不再是设计对象,而是供应链对象
手术机器人时代公差是"设计对象"
手术机器人标准体系 IEC 80601-2-77:2019(96 页,2019-07 发布,2023 修订)对"机器人辅助手术设备 / 系统 RASE/RASS"做了基本安全与基本性能的规定;ISO 13485:2016 要求"基于风险的方法"贯穿过程控制、设计、供应商管理与过程验证。风险等级与可追溯性从公差上倒过来定义图纸。设计师说"这里是 ±0.01 mm"是因为风险分析说"这里必须 ≤0.01 mm",可追溯链条从图纸一直追到刀头。
人形机器人时代公差是"供应链对象"
人形机器人不是这样。谐波减速器端 → 回差接近零(±30 角秒量级)和精度够听,可一旦进入装配端,柔轮对中误差、轴承预紧、力矩器同轴度、外协 PA 能力、夹具定位、产品建模精度都会被产线和上游供应链反向约束。
让人意识到这一点的,是从图纸转向产线之后看到的几件事:
同一颗谐波柔轮,从原厂测试台装回到我们产线上,回差多漂 1-2 角分,原因是夹具端没有给柔轮"形变恢复"留时间窗口;
同一份底座,装配公差 ±0.05 → ±0.1 mm,单台调试时长可从 4 小时拉到 12 小时;
协作机器人 P-R 装一颗 ±0.02 mm 的端盖,到量产线被夹具现实压成 ±0.08 mm,最终不可调。
这个反向的力量,是从图纸端给不出答案的,Kollmorgen 在"Building Humanoid Robots"白皮书里给过一条:D²L 规则下,把原型期最贵的工件放在小批量产线上去同样夹具稳定装配,不能稳定则原方案需要重做。这是把原型与生产放在同一阶梯上的检查口径。
机械工程师的角色从"规定公差"转向"管理公差源"——这是一个供应链视角,而不是图纸视角。
由此可得一条一般化判断:
人形机器人图纸不能只对自家研发端负责任,
而要对"自家 → 二级 ↓ 二级 ↓ 外协 PA → 装配夹具 → 调试工位"
这条链路整体负责任。
五、给同行的 5 条建议
四条失效条目已经交代,下面给同行五条可以拿走就用的建议:
建议 1:先问系统任务,再问精度
评审会议第一句话换掉,不要先问"末端精度多少",先问"目标任务是拾取、整理、搬运,还是全身协同?"——把任务定义放在精度评审之前,精度指标才有锚点。
建议 2:补控制语言
过去 13 年图纸上写得最重的是"形位公差、粗糙度、材料",现在建议把"阻抗 / 反向驱动性 / 阻抗模型 / 控制带宽"与形位公差并写到设计评审栏。这是人型机器人区别于工业臂的最关键的几条共振。
建议 3:画结构时同步画调试路径
每个关节的拆分面、每个电机的拆装位移量、每个传感器的校准通路,都和几何尺寸同样重要。图纸上留不出调试路径,产后整机的表现率就提不起来。
建议 4:每周走一次供应商现场
外协 PA、夹具设计、装配工艺,三个方向的公差源头都在自家车间之外。产线问题一旦堆到调试端,解决成本会乘以 5-10 倍。让机械工程师走出写字楼去现场,比多加一个人在图纸前校核更有效。
建议 5:把"维护可达性"放进每一个 DFM 评审
DFM(Design for Manufacturing,可制造性设计)不止是"能不能造出来",还要再加一个问号——"造出来之后,半年后能在车库现场被换掉吗?"维护可达性不是售后文档的事,是 DFM 评审的第一项签字。
收尾
四个月说长不长,说短不短。被推翻的不是哪些画法、哪些算法,而是评价坐标。
从"末端精度多少 mm"到"扰动下任务成功率"。
从强度、刚度、寿命的优先排序到任务可用性、调试效率、维护可达性、装配节拍的并列。
从图纸上的公差到供应链上的公差源。
画图人的工具和方法没怎么变,工具摆上的位置变了。这份反思对设计出身的人来说,比较脏;但是不写下来,对自己、对同行、对后来的人都不公平。
大家都在看
-
纪录片《广济沧海》:何以济沧海、通天下 广东因海而生、因商而兴、因开放而盛。大型纪录片《广济沧海》以“渡沧海、通四方、鉴文明、利天下”为叙事骨架,从汉代海上丝绸之路的雏形,到唐代“广州通海夷道”的鼎盛,从明清十三行的繁盛与局限,到改革开放的 ... 机械之最10-25
-
把长征精神铺在戈壁钢轨上 在甘肃省白银市平川区戈壁滩上,包兰铁路红会支线,矗立着全国唯一以“长征”命名的火车站。五十余载岁月流转,这座戈壁二等站,把红军远征的红色记忆,铺进钢轨枕木之间,一代代铁路人在这里,走出属于自己的新时代 ... 机械之最10-25
-
工程塑料选型:ABS、PA、PC、POM、PEEK,到底怎么选不踩坑? 学机械做结构设计,绕不开一件事——选材料。同样一个零件,用错了塑料,轻则表面发花、变形翘曲,重则开裂、失效、整批退货。而在众多工程塑料里,出镜率最高的就是ABS、PA、PC、POM、PEEK这五种。它们价格从一万多 ... 机械之最10-24
-
九十年,山河续写长征 中新网北京10月22日电 长风未老,征旗如新。90年前,一支队伍用脚步丈量出一个国家的命运;90年后,同一片山河,正被另一种方式重新丈量。从赣南的渡口到黔北的青砖小楼,从乌江的险滩到金沙江的激流,从松潘草地的 ... 机械之最10-24
-
31岁男子连吃一大把鸡翅躺进ICU:以为是急性胃肠炎,突然睁不开眼、抬不起头,只能靠呼吸机维持体征;警惕:出现这些信号别在家等 近日,31岁的陈先生将一面锦旗送到同济医院重症医学科。一个月前,他因头晕、腹痛就医,病情随后迅速进展为进行性肌无力与呼吸衰竭,一度睁不开眼、抬不起头,连呼吸都要依靠机器支持。经同济医院重症医学科与多学科 ... 机械之最10-24
-
老本再战!2017 年笔记本装 Win10 22H2,10 + 默认设置逐个优化 这台机器是2017年买的,i5-7200U,8G内存,原装1T机械盘,去年换了块240G的固态。上个月翻出来重装,装的还是Win10 22H2。微软2025年10月14日停了Win10支持,22H2是最后一个版本,消费者版的扩展安全更新(ESU)能续 ... 机械之最10-24
-
最致命的时代悖论:机器越高效,人类越难活! 很多人从小听过一句话:科技进步解放人力,机器替代重复劳动,未来人们会工作更轻松、生活更幸福。但现实恰恰相反。如今自动化设备、人工智能、智能算法越来越普及,各行各业效率翻倍提升,可绝大多数普通人的生活、 ... 机械之最10-24
-
从“天价二手”到“全球七成”:中国盾构机如何掘开一条自主之路 盾构机,人称“工程机械之王”。它在地下几十米深处一次性完成开挖、支护、出渣、衬砌,是地铁、隧道、水利工程的核心装备。但就在二十多年前,这个“王”并不属于中国。那时一台进口盾构机动辄数千万元甚至上亿元, ... 机械之最10-24
-
双11平板选购攻略:华为MatePad全系盘点,千元档到旗舰全覆盖 双11数码换新季又到了。放在五年前,平板还常被调侃是"买前生产力,买后爱奇艺";这话现在不太成立了。华为把PC级应用生态、电脑级的窗口交互和键盘手写笔这一整套外设搬上平板之后,"用平板干活"从 ... 机械之最10-23
-
特稿丨创新驱动 开放赋能——海外人士解读中国经济“三季报” 新华社北京10月20日电 特稿|创新驱动 开放赋能——海外人士解读中国经济“三季报”新华社记者钟雅 邓茜中国国家统计局19日发布数据显示,今年前三季度,中国国内生产总值(GDP)同比增长4.6%,国民经济顶住压力保持 ... 机械之最10-23
相关文章
- 从“天价二手”到“全球七成”:中国盾构机如何掘开一条自主之路
- 激光切割功率 BPP 精度怎么看,钣金加工避坑干货分享
- 双11平板选购攻略:华为MatePad全系盘点,千元档到旗舰全覆盖
- 西班牙媒体:很多动物都有幽默感
- 热水器不用时,要不要拔掉电源?听完电工师傅说完,恍然大悟
- 特稿丨创新驱动 开放赋能——海外人士解读中国经济“三季报”
- 科普创作提速,莫失严谨本心
- 华五之下最能打的就业之王——华中科技大学到底香在哪、卡在哪?
- 3Blue1Brown:现在正是学习数学的最佳时机
- 制氧机评测:10款便携与台式实测对比,差旅缺氧到底怎么选不踩坑
- 工业化赋能装饰革新,智能建造点亮家装好房子
- OpenAI三款新模型被扒,Fable 5.5都快来了,憋半天就这?
- “张雪机车”赢一次或许是运气,赢六次呢?
- 国际络病学大会论坛 中医药 "化痰止咳" 直击气道黏液高分泌引关注
- 陕西“追光”锻造新质生产力
- 惟楚有材斯为盛 弦歌不辍贯古今——从千年岳麓书院到百年湖南大学
- 把咖啡机器人卖到全球75国,宣称有门店4个月回本!头部厂商讲述出海“生意经”
- 韩国总统40年全落难, 李在明硬拆检察厅, 真能打破魔咒?
- 中国制造从“我会做”走到“我懂你日子怎么过” 外贸向技术、方案、服务出口升级
- 优缺点对比!电子快门与机械快门有何区别?
热门阅读
-
 1
天下第一暗器暴雨梨花针,传说中的唐门暗器做出来了 07-13
-
 2
汽车投诉排行榜前十名汽车 问题最多的就是这些车 07-13
-
 3
世界上最牛挖掘机,甚至可以挖穿一座城市 11-05
-
 4
世界最大核潜艇制造厂,产量远超中美法 11-20
-
 5
-
 6
-
 7
-
 8